

Aveți nevoie de o modalitate fiabilă și sistematică de a depana problemele comune ale dronei FPV? Cu 11 ani de experiență în fabrică, depanăm defecțiunile frecvente ale sistemelor de alimentare, transmisiei video și senzorilor pentru a accelera-diagnosticarea cauzei principale și pentru a reduce cheltuielile post-vânzare.
1. Drona nu poate fi pornită (defecțiune-de alimentare)
Logica de depanare de bază: verificați strat cu strat de la capătul sursei de alimentare până la capătul semnalului.
1.1 Baterie și sistem de alimentare cu energie
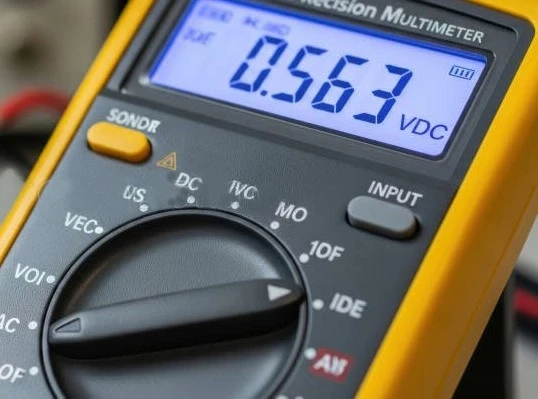
• Verificați tensiunea bateriei (măsurați cu un multimetru pentru a vă asigura că tensiunea este Mai mare sau egală cu 90% din tensiunea nominală, de exemplu, Mai mare sau egală cu 10V pentru o baterie de 11,1V) pentru a evita deteriorarea ESC-ului de la pornirea forțată sub tensiune joasă.
• Curățați stratul de oxid de pe interfața bateriei (ștergeți cu tampoane de vată cu alcool anhidru), re-conectați pentru a asigura o blocare „clic”; dacă este o interfață XT60, verificați dacă polii pozitiv și negativ sunt inversați.
• Testați bateria de rezervă: excludeți problema îmbătrânirii unei singure baterii. Unii utilizatori se confruntă cu o rezistență internă crescută datorită stocării prelungite, necesitând înlocuirea cu o baterie sănătoasă.
1.2 Regulator electronic și sistem de control al zborului
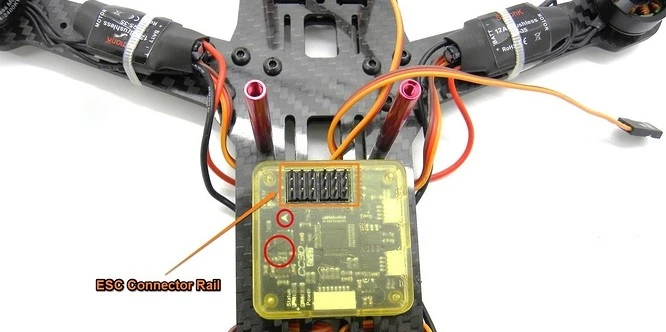
• Verificați dacă firele de alimentare ale ESC (controlerului electronic de viteză) sunt slăbite, în special pentru ESC-urile cu 4-canale ale dronelor cu mai multe rotoare și măsurați tensiunea de ieșire unul câte unul (ar trebui să fie în concordanță cu tensiunea bateriei).
• Scurtcircuitați-„jumperul de calibrare” de pe controlerul de zbor (consultați manualul controlerului de zbor) și recalibrați giroscopul și accelerometrul pentru a preveni blocarea sistemului cauzată de datele anormale ale senzorului.
1.3 Cablajul caroseriei și întrerupătoarele
• Concentrați-vă pe verificarea cablului de alimentare principal (firul gros de la baterie la ESC) pentru întreruperi interne, în special problema obișnuită de „uzură cablajului după un accident” la dronele FPV. Utilizați modul de continuitate al unui multimetru pentru testare.
• Înlocuiți întrerupătorul de alimentare: Dacă contactele sunt oxidate sau arcul intern se defectează, provocând un contact slab, este recomandat să îl înlocuiți direct cu un întrerupător de aceeași specificație (de exemplu, microcomutator SPST).
2. Pierderea conexiunii în timpul zborului (defecțiune legată de semnal-)
Logica principală de depanare: optimizare de la-la-termină de la sursa semnalului la receptor
2.1 Interferențe de frecvență și setări de protocol
• Comutarea protocolului de comunicație între telecomandă și ochelari de protecție: de la DSM2 implicit la ELRS (Extended Long Range System), care acceptă distanțe de transmisie mai lungi și capacități mai bune anti-interferențe, făcându-l alegerea principală în comunitatea FPV.
• Evitați zonele dens populate pe banda de 2,4 GHz (de exemplu, centre comerciale, zone rezidențiale) și comutați la anumite sub-canale pe banda de 5,8 GHz (de exemplu, 5832MHz) pentru a reduce interferența co-canalului cu alte drone.
2.2 Dispunerea antenei și hardware
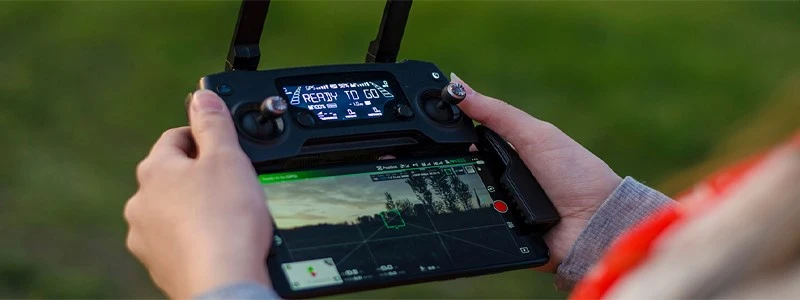
• Verificați dacă antena este complet introdusă în portul SMA al transmițătorului video (VTX). Dacă este o antenă pliabilă, asigurați-vă că este complet extinsă; dacă antena este spartă, înlocuiți-o imediat cu o antenă cu aceleași specificații (de exemplu, adaptor IPEX-la-SMA + antenă omnidirecțională).
• Reglați poziția de instalare a VTX: Evitați plasarea VTX-ul lângă motoare sau baterii (temperaturile ridicate pot scurta durata de viață a transmițătorului). Se recomandă instalarea acestuia pe partea superioară a cadrului sau într-o zonă departe de sistemul de alimentare.
2.3.Factori de mediu și strategii de zbor
• Când zbori în zone dens populate cu structuri metalice (cum ar fi parcări sau tuneluri), atenuarea semnalului poate depăși 30%. Este necesar să se reducă altitudinea de zbor (zburând aproape de sol pentru a utiliza „efectul multipath” pentru reflectarea semnalului) sau să se scurteze raza de zbor.
• Activați funcția „Retur baterie scăzută”: setați un prag de tensiune a bateriei (de exemplu, 10,5V pentru o baterie de 11,1V) pentru a declanșa revenirea automată și pentru a evita pierderea controlului.
3. Atitudine anormală de zbor (defecțiunea controlului)
Logica de depanare de bază: depanare-în buclă închisă de la calibrarea senzorului la echilibrul mecanic
3.1 Calibrarea controlului zborului și resetarea parametrilor
• Efectuați „Calibrare 3D”: plasați drona în aer, apăsați și mențineți apăsat butonul de calibrare timp de 10 secunde, așteptați ca controlerul de zbor să solicite „Calibrare finalizată”, apoi re-încărcați parametrii în controlerul de zbor.
• Restabiliți setările din fabrică: dacă calibrarea nu reușește, utilizați configuratorul Betaflight/INAV pentru a reseta parametrii PID la valorile implicite, apoi ajustați-i progresiv în funcție de performanța zborului (prioritizați reglajul D-termen pentru a suprima oscilațiile, apoi-reglați fin P-termenul pentru a îmbunătăți viteza de răspuns).
3.2 Echilibrarea lamei și a sistemului de alimentare
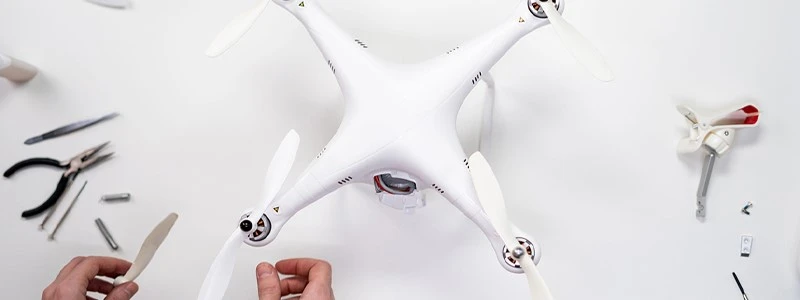
• Verificarea potrivirii palelor: Asigurați-vă că modelul și starea tuturor celor patru pale sunt identice (de exemplu, elicele T200 trebuie înlocuite cu altele noi) pentru a evita viciul cauzat de diferențele aerodinamice dintre palele noi și cele vechi.
• Test de echilibrare dinamică: utilizați un echilibrator cu lame (sau un simplu „suport în formă de V-”) pentru a testa fiecare lamă individual. Dacă o lamă prezintă un dezechilibru semnificativ, corectați-l prin atașarea autocolantelor de echilibru (0,1-0,3 mm grosime) la rădăcina lamei.
3. 3Structura mecanică și optimizarea absorbției șocurilor
• Verificați cuplul șuruburilor suport: utilizați o cheie dinamometrică pentru a strânge suportul motorului și șuruburile cardanului la valoarea standard (de exemplu, 0,5-0,8 N·m pentru șuruburi M3) pentru a preveni transmiterea vibrațiilor către controlerul de zbor din cauza slăbirii.
• Înlocuiți componentele de amortizare TPU: dacă cadrul folosește TPU imprimat 3D-pentru amortizare, verificați dacă nu există îmbătrânire sau întărire (fisuri ale suprafeței sau elasticitate redusă) și înlocuiți-le prompt cu plăcuțe de amortizare din silicon.
4. Afișare anormală a camerei (funcționare defectuoasă-video)
Logica de depanare de bază: reparație-cu-pas cu pas de la transmisia semnalului până la înlocuirea hardware-ului
4.1 Inspecție de bază a legăturii video
• Verificați conexiunea cablului coaxial: Asigurați-vă că cablul coaxial (de exemplu, conectorul BNC) dintre cameră și VTX este bine conectat. Dacă miezul intern de cupru este rupt (obișnuit după o accidentare), înlocuiți cablul coaxial (se recomandă mărcile Caddx sau RunCam).
• Reglați puterea VTX: Testați într-o zonă deschisă, creșteți puterea VTX de la 25mW la 200mW. Dacă fluxul video este restabilit, aceasta indică faptul că puterea inițială este insuficientă pentru a acoperi distanța curentă de zbor.
4.2 Lentile și sistem optic
• Curăţarea acoperirii lentilei: Folosiţi hârtie profesională pentru lentile (evitaţi şerveţele obişnuite pentru a preveni zgârierea stratului) pentru a şterge lentilele, îndepărtând ceaţa, amprentele sau resturile cauzate de impact.
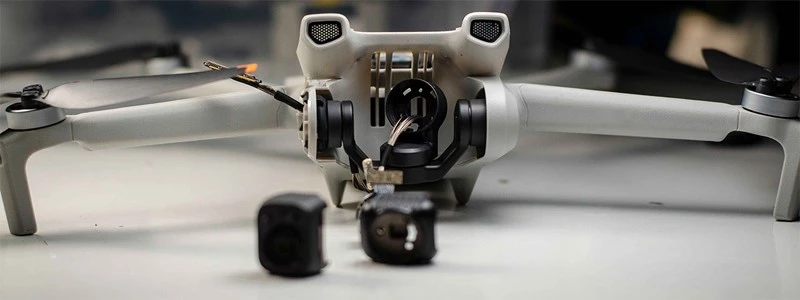
• Verificați stabilizarea obiectivului: Dacă filmarea prezintă un „efect de gelatină” (distorsiunea obiectelor în timpul mișcării rapide), reglați strângerea șuruburilor de amortizare ale cardanului (în sensul acelor de ceasornic pentru a reduce tremuratul, în sens invers acelor de ceasornic pentru a crește flexibilitatea).
4.3 Depanarea finală a hardware-ului
• Test de înlocuire: Schimbați camera și VTX cu o altă dronă funcțională. Dacă problema reapare, înseamnă că camera originală este deteriorată (verificați dacă senzorul CCD/CMOS este ars); dacă problema dispare, VTX-ul original este defect (inspectați cipul transmițătorului sau modulul de alimentare).
5. Anomalii ale motorului (defecțiune-relată cu puterea)
Logica de depanare de bază:-diagnosticare în profunzime de la conexiunile electrice la structurile mecanice
5.1 Regulatorul electronic este conectat la motor.
• Măsurați ieșirea ESC: cu aeronava la sol, împingeți clapeta de accelerație la 50% și utilizați un multimetru pentru a măsura ieșirea trifazată a ESC-ului corespunzătoare motorului (ar trebui să fie tensiune AC, crescând cu accelerația). Dacă nu există ieșire, ESC-ul este deteriorat.
• Verificați senzorul Hall al motorului: Pentru motoarele cu perii, verificați dacă firele Hall sunt rupte; pentru motoarele fără perii, măsurați rezistența bobinei (rezistența trifazată ar trebui să fie consecventă, cu o abatere mai mică sau egală cu 5%).
5.2 Deteriorări mecanice ale motorului
• Detectarea îndoirii arborelui: După demontarea motorului, rotiți manual rotorul. Dacă există vreun zgomot de lipire sau de frecare, indică faptul că arborele motorului este îndoit și motorul trebuie înlocuit (jucătorii nu pot repara singuri problemele de îndoire a arborelui).
• Uzura rulmentului: Dacă motorul emite un sunet de „foșnet” în timpul funcționării, indică o lubrifiere insuficientă sau uzură a rulmenților interni. Este necesară dezasamblarea pentru înlocuirea grăsimii (se recomandă grăsimea pe bază de litiu-pentru rezistența ridicată la temperatură-și aderența puternică).

5.3 Compatibilitatea sistemului de grup motopropulsor
• Potrivirea valorii ESC și KV a motorului: Asigurați curentul continuu al ESC mai mare sau egal cu curentul maxim de funcționare al motorului (de exemplu, un motor de 1200KV asociat cu un ESC de 30A) pentru a evita protecția la supraîncălzire ESC din cauza suprasarcinii.
• Rata de descărcare a bateriei: verificați dacă valoarea C-a bateriei îndeplinește cerințele motorului (de exemplu, o baterie de 10000mAh 25C cu un curent de descărcare maxim de 250A trebuie să se potrivească cu un sistem de motor de 4×1000W).
Multe defecțiuni ale dronei FPV pot părea complicate, dar majoritatea pot fi rezolvate prin depanare sistematică. Sperăm că acest ghid vă aduce informații valoroase.


